撰文 | 张霖郁
编辑 | 黄大路
设计 | 甄尤美
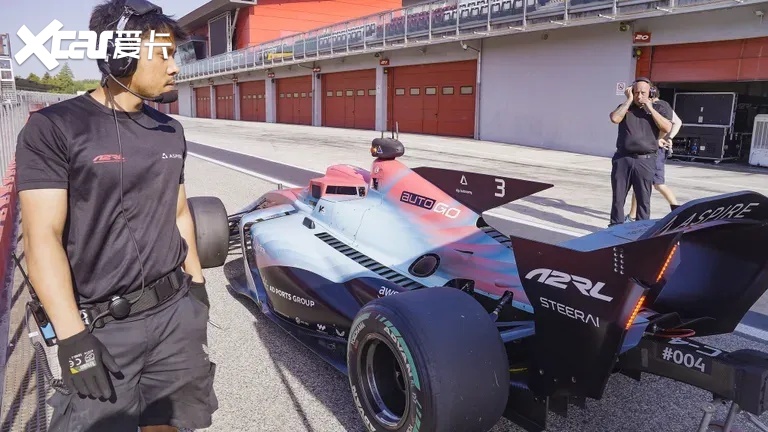
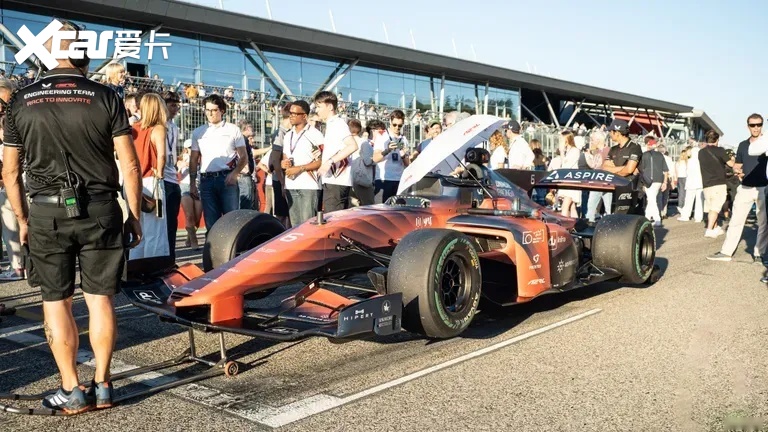
五辆方程式赛车,驾驶舱里没有车手。
2026年9月5日,意大利伊莫拉赛道举行阿布扎比自动驾驶赛车联赛(Abu Dhabi Autonomous Racing League,A2RL)首次欧洲站比赛。
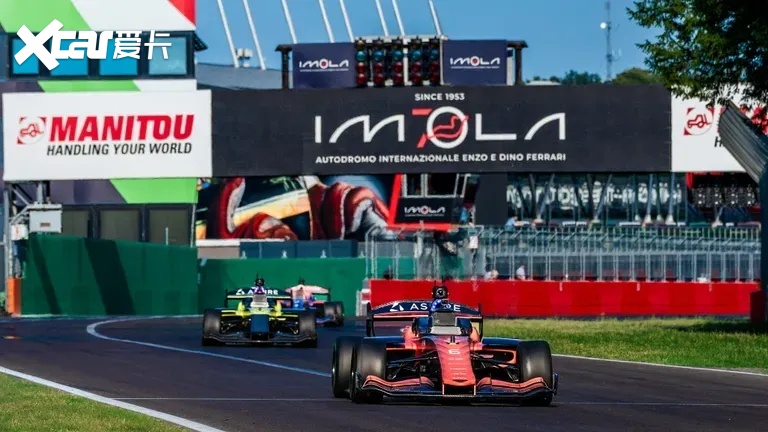
A2RL由阿联酋阿布扎比政府设立的先进技术研究委员会(Advanced Technology Research Council,ATRC)旗下重大科技挑战机构ASPIRE组织。
阿布扎比办赛并不只是为了制造一场没有车手的表演。ATRC在2023年公布赛事时列出了三层目标:
用统一赛车和极端速度压力测试人工智能,把研究成果导向道路安全;
用奖金、赛道和研发平台吸引全球大学、科研机构及技术供应商,建立本地自主移动生态;
通过学生项目培养科学、技术、工程和数学人才,并把阿布扎比塑造成应用人工智能与自动驾驶研发中心。
换句话说,A2RL同时是一项研究计划、一项人才工程,也是一项城市科技品牌工程。
但这项全球动员没有吸引来美国电动汽车及人工智能公司特斯拉。特斯拉没有以官方车队身份参加过任何类似比赛。英国无人赛车系列Roborace、印第自动驾驶挑战赛或A2RL,能查到的赛事名单中也没有马斯克创办或控制的企业车队。
马斯克还被公开点名邀请过。
2025年,德国慕尼黑工业大学汽车技术教授马库斯·林坎普(Markus Lienkamp)在个人LinkedIn账号向马斯克喊话,称TUM的软件既能跑公共道路也能跑赛道,并问特斯拉是否愿意在美国比一场。
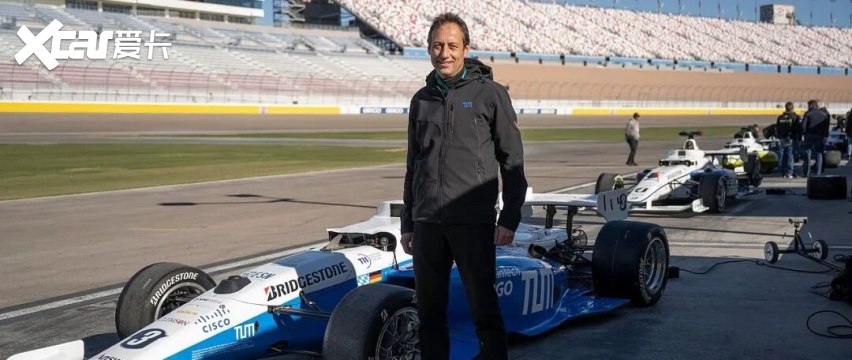
印第自动驾驶挑战赛(Indy Autonomous Challenge,IAC)官方账号随后建议把比赛放到拉古纳塞卡赛道。此后没有公开下文,马斯克和特斯拉都没有回应,也没有组队参赛。
正式发车时只剩四辆车。
来自德国慕尼黑工业大学的TUM赛车在编队圈出现制动故障,提前返回维修区。第10圈,领跑的Unimore赛车在最后一个左弯突然减速,紧随其后的PoliMOVE向内侧避让,仍然撞上前车。
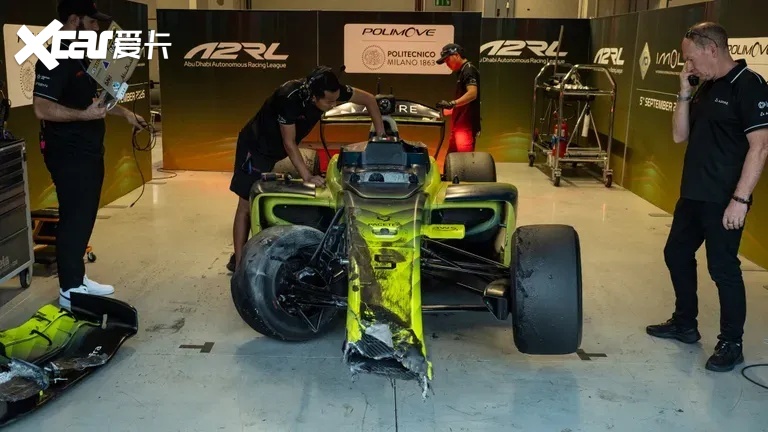
美国一家汽车杂志记者蒂姆·史蒂文斯(Tim Stevens)在赛后直接采访了Unimore软件集成负责人马泰奥·皮尼(Matteo Pini)。皮尼称,汇集多路传感器信号的车载交换机在弯中失效,车辆瞬间失去关键感知,安全逻辑随即触发紧急制动。
最后,五辆车中只有两辆完成12圈正赛。代表阿联酋参赛的Kinetiz在事故区前减速通过,获得冠军;德国Constructor Racing获得第二名。
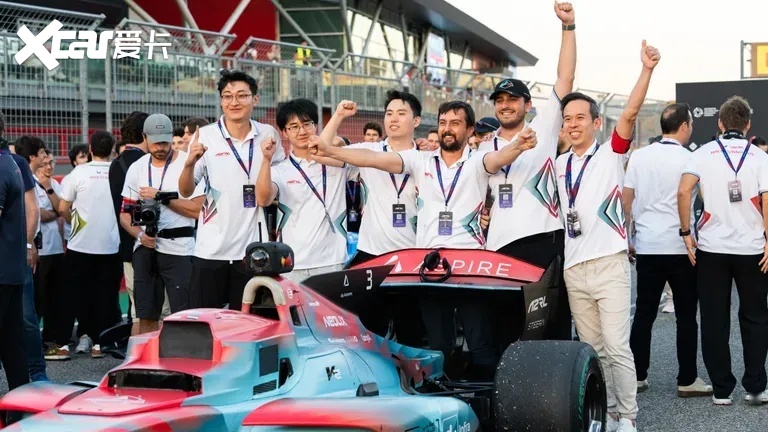
这场比赛很容易被当成一个笑话:道路上的无人出租车已经载客运营,一群欧洲大学生却让三辆赛车退赛,他们是不是把力气用错了地方?
二十二年前
比赛替行业寻找答案
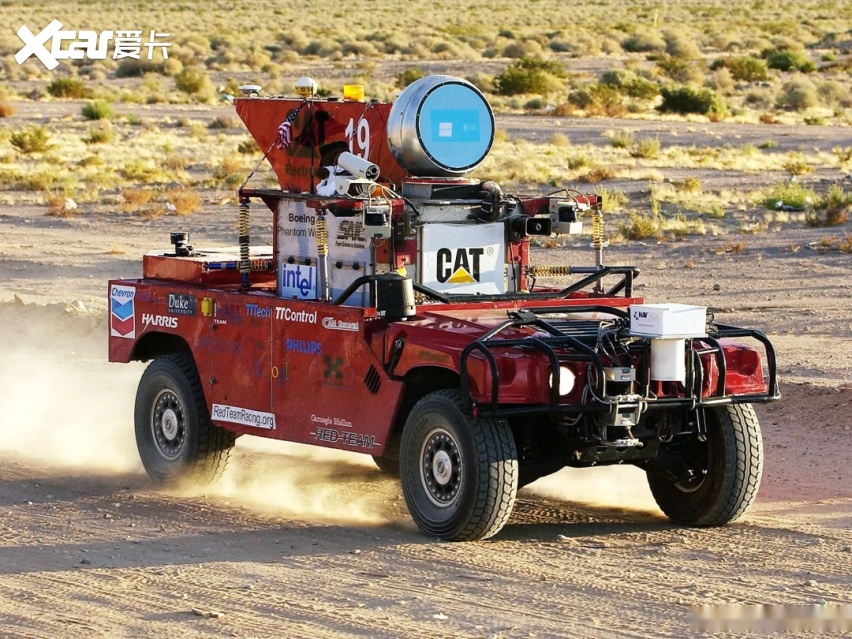
自动驾驶产业的第一次集体加速,确实来自比赛。
2004年3月,美国国防部高级研究计划局(Defense Advanced Research Projects Agency,DARPA)在莫哈韦沙漠举办首届无人车大奖赛。
DARPA后来公布的回顾资料显示,15辆决赛车没有一辆完成142英里赛程,跑得最远的卡内基梅隆大学Sandstorm也只前进了7.4英里。
一年后,第二届比赛把奖金提高到200万美元。斯坦福大学的Stanley用6小时53分钟跑完132英里并夺冠,另有四辆车完成全程。
2007年的DARPA城市挑战赛又把考题从荒漠搬到模拟城市,要求车辆遵守交通规则、通过路口并处理其他移动车辆,11支决赛车队中有6支完赛。
这三场比赛的价值不在于选出一款可以量产的汽车。当时行业连“机器能不能连续开完一段路”都没有答案。
DARPA给出了共同目标、截止日期、奖金和公开失败的场地,把原本分散在大学和军工项目中的定位、感知、规划、控制研究压进一辆必须跑起来的整车。
2005年冠军团队负责人塞巴斯蒂安·特伦(Sebastian Thrun)后来参与创建谷歌自动驾驶项目。他在回顾大奖赛时说,这项比赛把自动驾驶“极大地向前推进”。
2018年,他又建议印第安纳波利斯赛车场发起后继赛事,希望用高速和多车竞争继续逼近机器的极限。这一建议后来成为印第自动驾驶挑战赛(Indy Autonomous Challenge,IAC)的重要起点。
中国也在同一时期建立了自己的实车比赛。
2009年,国家自然科学基金委员会创办中国智能车未来挑战赛(Intelligent Vehicle Future Challenge,IVFC)。
首届赛事在西安举行,北京理工大学、湖南大学、西安交通大学、上海交通大学、国防科技大学和意大利帕尔玛大学等6支队伍参加,考察交通灯识别、障碍物规避和指定路线行驶。
它帮助中国无人车研究从单项算法走向实车集成。
这些早期比赛适合当时的技术状态。
传感器该怎么组合,地图怎样建立,车辆如何定位,识别结果怎样交给规划器,不同团队都有自己的答案。比赛用终点和计时器淘汰无法运行的方案,也把能运行的方案带进公众视野。
技术路线收敛
考题不能停在上一代
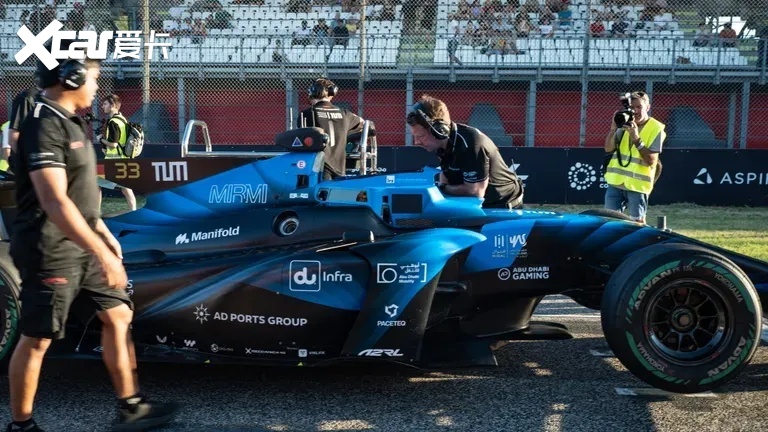
此后,自动驾驶比赛沿着不同方向扩展。
英国公司Roborace尝试纯电无人赛车;德国大学生方程式赛事自2017年设置Driverless组别;IAC从2021年开始让大学团队在统一的达拉拉赛车上开发软件;A2RL于2024年在阿布扎比亚斯码头赛道举行首场汽车比赛,把多车对抗和人机圈速比较变成卖点。
中国智能车未来挑战赛则逐渐增加城市道路、混合交通和仿真任务。
然而,汽车自己开的基本技术框架已不再是无人区。
过去行业争论的是激光雷达还是纯视觉、高精地图还是无图、规则系统还是神经网络。
今天,各家的传感器和商业边界仍然不同,但训练范式正在向学习驱动的端到端模型、多模态基础模型、视觉语言动作模型(Vision Language Action,VLA)以及世界模型靠拢。
特斯拉在2026年国际计算机视觉与模式识别会议活动介绍中,把最新版FSD描述为端到端驾驶模型,并称其利用数百万辆车形成的大规模具身智能数据集训练驾驶策略。
特斯拉还把汽车和人形机器人Optimus放在同一套“现实世界人工智能”叙事中。马斯克早在2021年特斯拉AI Day就把汽车称为“轮子上的机器人”,意思是车辆和机器人都要从现实环境中感知、判断并执行动作。
这也解释了特斯拉为什么没有动力参赛。
A2RL统一提供7个摄像头、4个毫米波雷达和3个激光雷达,参赛者围绕同一套硬件开发软件;特斯拉则选择以摄像头、车载计算和大规模车队数据为中心。
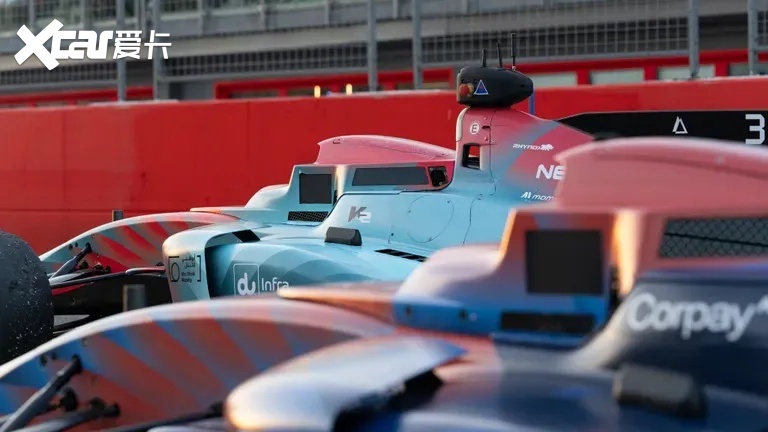
为一场比赛重新适配带激光雷达的专用赛车,胜负很难直接证明其量产系统的能力:输了要承担舆论成本,赢了也不能证明系统可以处理旧金山的无保护左转或上海雨夜的施工改道。
特斯拉的冷淡可以说明这类比赛与头部企业的研发主线存在距离,却不能说比赛没有意义。
企业拥有量产车队、用户数据和商业运营场景,大学实验室没有这些条件。
对后者而言,统一硬件和共同赛道仍然是一种难得的公共基础设施。
EMMA。谷歌母公司Alphabet旗下自动驾驶公司Waymo正在研究这一端到端多模态模型。它利用谷歌Gemini多模态大模型,把摄像头输入直接转换为车辆轨迹,同时明确研究纯端到端方案的优点和局限。
具身智能。英国自动驾驶公司Wayve用这个概念概括自己的路线。创始人兼首席执行官亚历克斯·肯德尔(Alex Kendall)提出,同一个模型应当能够跨车辆、跨城市工作;Wayve在2026年的公开材料把行业变化概括为从证明端到端可行,转向规模化部署。
物理人工智能。美国计算平台公司英伟达(NVIDIA)创始人兼首席执行官黄仁勋把自动驾驶汽车与机器人一起归入这个范畴。英伟达推出的Cosmos世界基础模型平台,重点已经是生成稀有场景、预测未来状态、进行闭环仿真,并用海量合成数据训练和评估机器。
这并不意味着自动驾驶已经只剩一条完全相同的路线。
传感器配置、地图依赖、模型结构、安全冗余和商业场景远未统一。真正收敛的是研发问题:数据是否足够多样,模型能否迁移到陌生环境,系统遇到长尾事件时是否可靠,失败以后能否安全退出。
在这个阶段,一辆车能否沿着已知赛道跑完,已经不是最稀缺的证据。
真正稀缺的是它换一条没练过的赛道还能不能跑,摄像头被强光遮挡或感知数据链路中断时会怎样,模型放到另一辆车上是否还成立,以及所有失败是否留下了可复现的数据。
欧洲大学是力气用错地方了吗
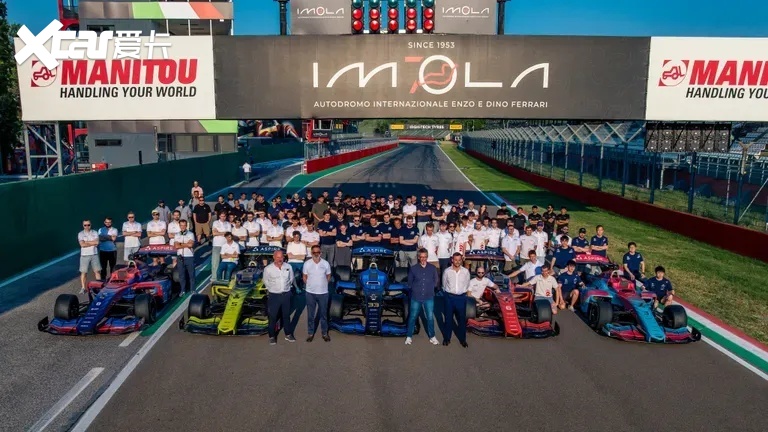
当特斯拉、Waymo、Wayve和英伟达把资源投向基础模型、世界模型、仿真和真实道路部署时,欧洲高校继续围着方程式赛车调算法,看起来确实存在代际错位。伊莫拉的参赛车队背景,更容易强化这种印象。
五个参赛车队中,Unimore Racing来自意大利摩德纳和雷焦艾米利亚大学,其核心是高性能实时系统实验室HiPeRT Lab,并由实时计算技术公司Hipert提供支持。
PoliMOVE是意大利米兰理工大学mOve自动化与控制研究团队旗下的无人赛车队。
TUM是德国慕尼黑工业大学自动驾驶赛车队,曾夺得IAC以及2024年、2025年A2RL冠军。
Constructor Racing由位于德国不来梅的私立研究型大学Constructor University与Constructor技术体系共同组建,前身团队参加过Roborace。
冠军Kinetiz并不是一支单纯的阿联酋商业车队,而是新加坡南洋理工大学、阿联酋技术公司K2和自动驾驶软件公司Alp Autonomy组成的联合团队,以阿联酋名义参赛。
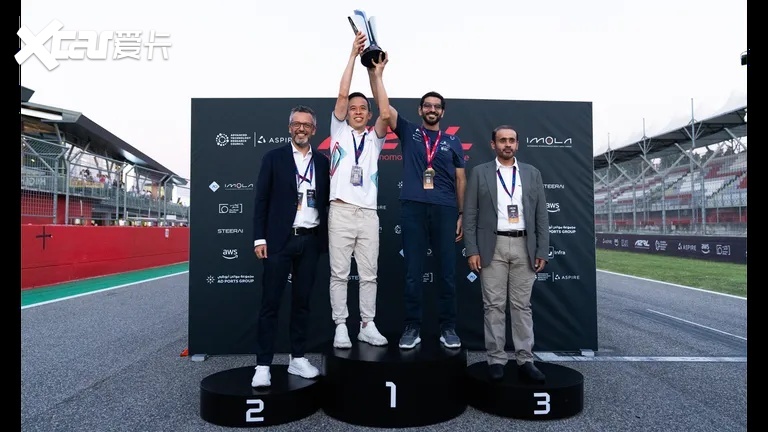
这五支队伍的主体是大学实验室和技术合作伙伴,不是大众汽车、宝马、梅赛德斯-奔驰或Stellantis的厂队。
用它们与特斯拉的数据规模、Waymo的Robotaxi运营里程直接比较,本身就放错了坐标。
大学参赛首先为了训练学生和验证研究。
高速赛车会把延迟和控制误差放大:车辆以每小时250公里行驶时,100毫秒就前进约6.9米;定位稍有偏差,制动稍晚,规划器对对手轨迹预测错误,都可能立即变成事故。这种压力测试能训练实时系统、车辆动力学、传感器融合和故障处理人才。
赛事还可以产生公共研究材料。
2026年,TUM等8支参赛团队发布A2RL Vmax开放数据集,包含2024年比赛采集的30多万帧激光雷达点云、38万多帧雷达点云以及多车交互数据,并提供近3万帧专业标注。对于研究高速远距离感知和对手轨迹预测的团队,这比领奖台更有持续价值。
所以,欧洲高校并不是笨。它们做的是一个边界清楚的研究问题:在统一赛车和封闭赛道上,把机器的实时感知、预测与极限控制推到更高速度。问题出在赛事宣传经常把这个边界说得太宽,好像赛车跑快几秒就会自然转化为城市无人驾驶。
如果比赛只允许团队反复扫描同一条赛道、建立精细地图并针对固定车辆调参,它更像一场高水平系统工程竞赛,不能证明模型具备跨城市、跨车辆的通用驾驶能力。高校没有走错路,但赛事必须诚实说明这条路通向哪里。
伊莫拉撞车究竟测出了什么
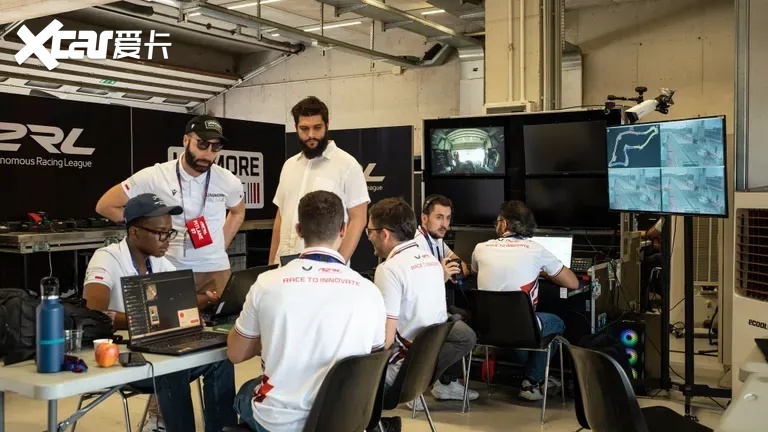
A2RL的现行规则有一个重要优点:赛车硬件基本一致,驾驶席、方向盘和踏板被计算设备及执行机构取代,比赛中禁止从维修区远程驾驶或实时修改参数。车队可以接收旗语并回传遥测,具体的转向、制动和超车决定由车载系统完成。
这种设置把软件和整车集成能力放到了台前。伊莫拉事故至少暴露出四个可以继续追查的问题。
第一,传感器多不等于感知链路有冗余。
MotorTrend的采访把故障指向数据汇聚交换机,Motorsport.com只披露到传感器失效,目前没有车队或主办方的最终调查。可以确认的是,车辆瞬间失去了关键感知。比赛应当公开失效发生在传感器、数据链路还是汇聚节点,备用通路是否存在,以及车辆还保留了哪些状态估计能力。
第二,最小风险动作不能只保护故障车辆。
Unimore失去感知后紧急制动在单车逻辑上合理,在多车比赛中却给后车制造了突然出现的静止障碍。系统需要同时评估自身剩余能力、后方来车、可用逃生区域和减速度,而不是只有“继续跑”与“原地停”两个选项。
第三,后车也必须识别前车失效。
PoliMOVE尝试避让但没有成功。除了跟车距离和制动能力,赛事还应检查前车故障状态能否通过车灯、车路通信或赛会旗语快速传递,以及后车在通信缺失时能否仅凭运动异常及时判断。
第四,可靠性会改变竞争策略。
Kinetiz没有跑出当天最快圈速,却把完成比赛放在首位,并在事故区主动减速。冠军因此奖励了风险选择和系统稳定性。但只有一场12圈比赛,仍然无法区分这是可重复的可靠性,还是一次正确判断加上前车退赛带来的偶然结果。
ATRC公布的赛后资料显示,五支车队赛前进行了9天实车测试,经历过雨水和冰雹,换装湿地套件后合计只完成38圈湿地行驶。
主办方还向车队提供伊莫拉数字扫描和模拟器。换赛道增加了难度,但这仍不是“零样本”适应:车队提前拿到了赛道模型,并有时间围绕它训练和调试。
这正是A2RL与新一代自动驾驶模型之间的距离。Wayve强调把同一个模型直接带到陌生城市,世界模型强调大规模生成从未发生过的长尾场景;A2RL目前仍允许参赛者为一辆车、一条赛道和一场比赛集中优化。
前者考察泛化,后者考察专项性能。两者都有价值,但不能互相代替。
今天的比赛该怎样改
技术路线收敛后,比赛不再需要证明“汽车可以自己开”。
它应当把行业最难公开、最难重复的失败变成标准化考题。A2RL如果要继续代表自动驾驶前沿,至少可以在现有竞速之外增加四组规则。
把陌生环境写进规则。
赛事可以在代码冻结后才公布赛道局部变化,不再提前提供全部高精度扫描;决赛临时改变锥桶、可行驶区域、路面附着系数或旗语位置。比赛还可以要求同一套驾驶模型连续完成高速赛道、低速维修区和湿滑路面任务,限制针对单一赛道重新训练的时间。
主动制造可控故障。
在封闭测试中依次关闭一只摄像头、降低激光雷达刷新率、切断卫星定位、限制车载算力,或者模拟传感器及数据链路中断。评分不只看车辆是否停下,还要看它用了多长时间识别故障,选择了什么停车位置,给后车留下多少反应距离,能否在降级模式下驶离主赛道。
检验模型能否迁移。
同一支车队的软件应当在两种车辆动力学参数或两条赛道上运行。参赛者需要申报地图依赖、训练数据、仿真时数和计算资源,赛会分别公布零样本、有限适配和充分调试后的成绩。这样才能看出胜利来自通用能力,还是来自更长时间的赛道专用调参。
让失败数据和冠军一起公布。
比赛结束后,主办方应发布独立技术报告,说明每次退赛、急停、人工中止和碰撞的触发链条;在保护商业机密的前提下公开关键遥测、场景数据和复现实验。
伊莫拉最有价值的成果,不应只是Kinetiz的奖杯,而应包括Unimore为什么失去感知、故障究竟位于传感器还是数据汇聚链路、PoliMOVE为什么没能避开,以及改进方案能否通过下一次故障注入测试。
这四项改变会使比赛难看一些。车辆可能变慢,完赛率可能下降,人机圈速对决也不会每次都适合制作宣传片。但它会让成绩更接近产业真正需要的证据:同一套系统在信息不完整、环境变化和硬件故障下,是否仍能给出可预测的行为。
如果A2RL继续只比熟悉赛道上的最快圈速,它的主要价值将停留在人才培养、极限运动控制和阿布扎比科技品牌展示。这个价值真实,却不足以代表自动驾驶下一阶段。
如果它把陌生环境、系统故障、跨平台迁移和数据公开写进赛制,它就能成为产业平时不敢做、也难以共同做的公共撞击实验室。企业可以在仿真中生成一百万次事故,却很少愿意把真实车辆的失败过程、日志和修复结果放到同一套规则下供外界比较。
比赛恰好可以承担这件事。赛道上的答案最终必须回到道路上验证。
二十二年前,DARPA用一条沙漠路线问:机器能不能把车开到终点。今天,产业需要的终极考场早已不在封闭的赛道,而在每一个早高峰的十字路口和真实演变的物理世界。
【文/财圈社&道哥说车 张杭】9月14日晚,东风汽车第十届科技创新周开幕日,奕境汽车总经理曾清林站在台上,讲了一个小故事。他们要做电池火烧实验。要求很简单也很过分:明火直烧180秒
2026年8月28日,“闪充中国”战略迎来关键里程碑,比亚迪第10000座闪充站暨深圳龙华闪充旗舰站正式落成,一举创下三项中国车企之最:国内自建充电站数量最多、建成万座充电站最快、
今年上半年,二手车交易量第一次超过了新车零售量。一个市场走到这一步,意思很明白——买第一辆车的人,没以前那么多了。增量扩张这事儿,基本到头。三个月后,9月11日,九家单位联合印发了
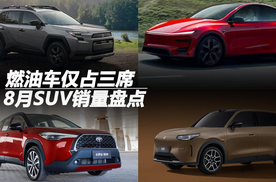
日前,乘联会公布了8月的零售销量数据。聚焦到SUV市场,新能源渗透趋势进一步加剧,在当月销量前十榜单中,新能源车型独揽前七。其中,零跑A10热度不减,以30652辆的成绩继续稳居榜
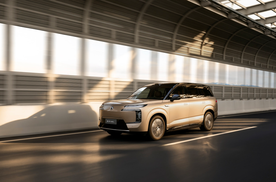
9月14日,腾势N8L纯电正式上市,推出闪充尊荣型、闪充旗舰型两个版本,官方指导价为29.98万元、32.98万元。腾势N8L纯电首搭AI超级智能体迪迪虾,是行业首款AI智能豪华汽
现在国产汽车品牌出海销售的增长越来越快,这就导致各大车企在海外的竞争也越来越激烈,类似于国内汽车市场的价格战屡见不鲜,这样时间长了会有损于汽车品牌的同时,也会给“中国车”带来很大的
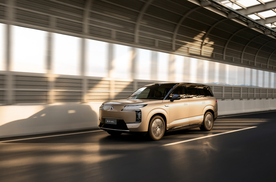
9月14日,腾势N8L纯电正式上市,闪充尊荣型29.98万,闪充旗舰型32.98万。这个价格放在一台车长5米2、轴距3075mm的大六座纯电SUV身上,诚意是给到位了。但真正让我觉
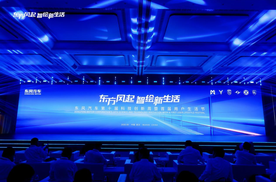
9月14日,以“东方风起 智绘新生活”为主题的东风汽车第十届科技创新周暨首届用户生活节开幕式在武汉举行。活动现场,东风汽车正式发布“天净零碳”计划、具身智能汽车全域守护计划、“天际
沉浸式体验长城H10五座版,上市换新价20.18万元起。
长城最新一代辅助驾驶系统Coffee Pilot 4,全程无断点领航,城市立交、山路弯道、多层地库全场景从容应对。新增后向补盲激光雷达,精准识别各类障碍,就像专职老司机随行,顺滑又安心。
9月14日,腾势N8L纯电正式上市,推出闪充尊荣型、闪充旗舰型两个版本,官方指导价为29.98万元、32.98万元。腾势N8L纯电首搭AI超级智能体迪迪虾,是行业首款AI智能豪华汽
打破行业潜规则,智驾首次实时数据大公开!华为乾崑智驾“霸屏”!
吉利银河TT上市限时先享价12.99万起
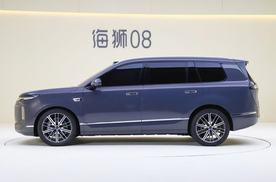
比亚迪海洋网再添旗舰力作。海狮08正式登场,以22.99万至27.99万元的价格区间推出8款车型,定位中大型SUV,提供5座与6座两种布局。这款新车并未选择以“丐版”拉低门槛,而是
9月14日,魏牌高山圆满举行「一家人的美好时光」新车见面会。活动跳出单向输出、堆砌参数的传统模式,深度聚焦MPV与“家”之间的温情联结,邀请真实家庭亲临现场,分享日常出行里的真实诉
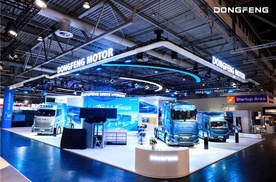
2026年9月14日,德国汉诺威,全球商用车界焦点汇聚——第72届德国汉诺威国际商用车展及配件展览会(IAA Transportation 2026)正式开展。本届展会,东风汽车以
9月14日,以“东方风起 智绘新生活”为主题的东风汽车第十届科技创新周暨首届用户生活节开幕式在武汉举行。活动现场,东风汽车正式发布“天净零碳”计划、具身智能汽车全域守护计划、“天际
星光560动态试驾评测:6万级,凭什么敢给中型SUV?
2026年9月14日,腾势N8L纯电版正式上市,新车推出两款配置,售价29.98万-32.98万元,定位豪华大型六座纯电SUV,凭借超长续航、极速补能、智能豪华三重核心优势,重塑中高端家用纯电SUV市场标杆。


 沪公网安备31010602010076号